SERVICES
技術・サービス
FAIRINO協働ロボット 導入・プログラム作成サポート
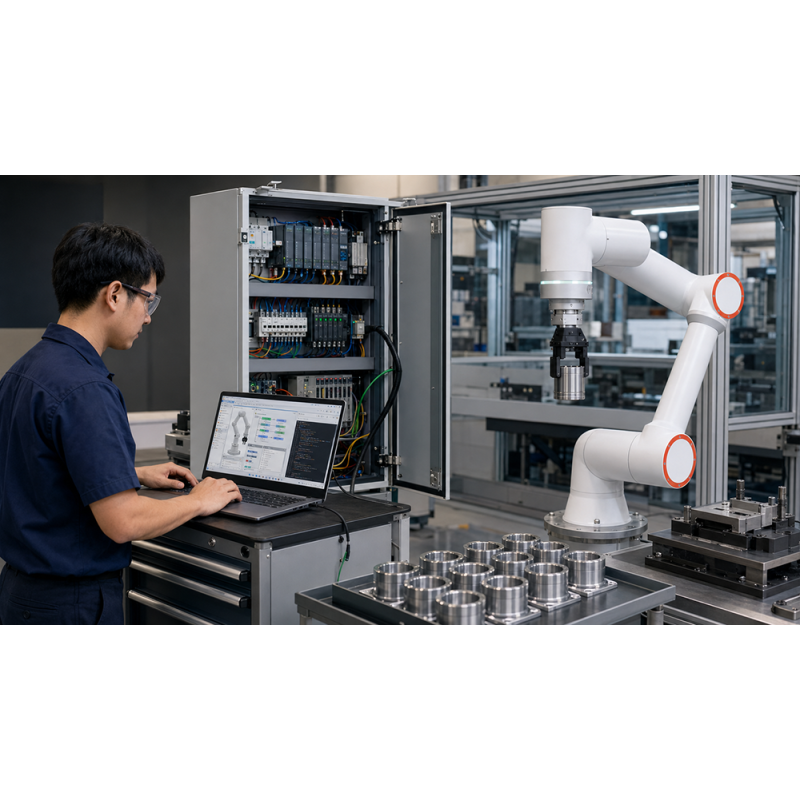
ロボットでやりたいことを教えてください。
ティーチングからプログラム作成、PLC連携までエンジニアがサポート
簡単な動作はもちろん、条件分岐や外部信号を使用した複雑な動作にも対応。
FAIRINO協働ロボットを購入して終わりにせず、現場で使える状態まで一緒に構築します。
このようなお悩みはありませんか?
- 協働ロボットを導入したいが、何から始めればよいか分からない
- ティーチングだけでは実現できない動作がある
- PLC連携や設備全体の制御に不安がある
- 社内にロボットプログラムを作成できる担当者がいない
- 立ち上げや調整に時間がかかり、量産開始に間に合わない
- 導入後のトラブル対応や運用サポートが心配
簡単な動作はティーチングで、複雑な動作はプログラムで。
| ティーチングで行える動作 | プログラム・PLC連携が必要な動作 |
| 位置決め・ポイント間移動 | 複雑な条件分岐・ロジック制御 |
| 簡単なピック&プレース | 複数設備との連携 |
| 基本的な待機・タイマー制御 | 大量データの処理・レシピ管理 |
| I/O信号のON・OFF制御 | 外部機器の制御・停止・状態監視 |
| 簡単な条件分岐 | センサーや安全機器との高度な連携 |
| パレットやトレーへの整列 | 品種に応じた動作の自動切り替え |
ロボットの選定から運用まで一貫サポート
1:機器選定用途、ワーク、設備に適したロボットと周辺機器をご提案します。
ロボットだけでなく、グリッパ、真空吸着ユニット、カメラ、センサー、架台なども含めて選定します。 | 2:ティーチング現場で使用する位置、経路、速度、待機時間などを設定します。
ピック&プレース、ワークの投入・取り出し、整列など、実際の作業に合わせて調整します。 | 3:プログラム作成複雑な動作やカスタム要件に合わせて、ロボットプログラムを作成します。
条件分岐、繰り返し、品種切り替え、エラー処理などにも対応します。 |
4:PLC連携
設備全体を見据えたシーケンス設計と、PLC・ロボット間の信号連携を行います。 | 5:立ち上げ現地での調整、試運転、動作確認を行い、安定して稼働できる状態までサポートします。 | 6:運用サポート導入後のトラブル対応、設定変更、プログラム修正など、長期的な運用を支援します。 |
自動化できる作業例
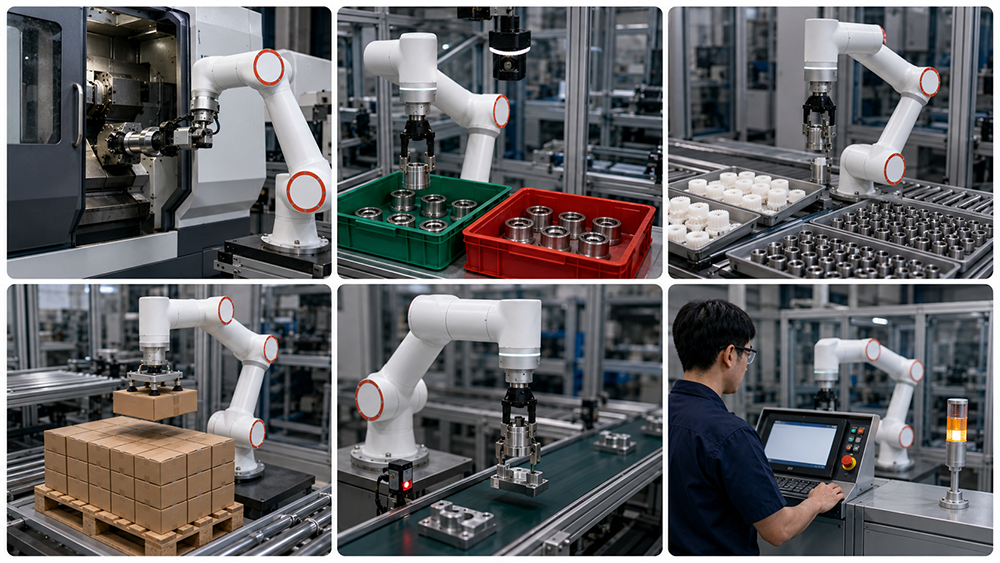
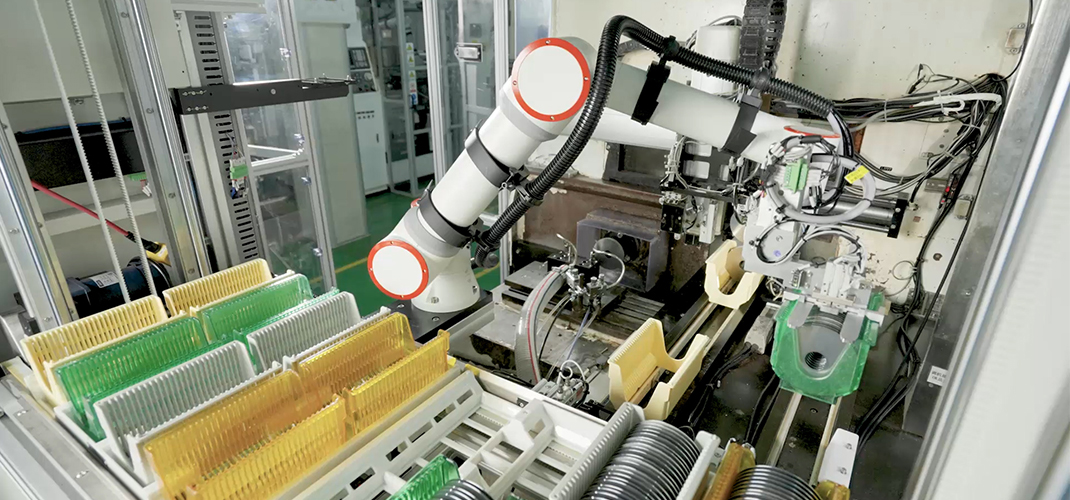
・CNC工作機械へのワーク搬送
加工前のワーク投入し、加工完了後に取り出します。
・OK/NG選別・仕分け
検査結果に応じて、ワークを異なる場所へ搬送します。
・製品の段取り換え・品種切り替え
ワークの種類に応じて、搬送位置や動作プログラムを切り替えます。
・パレタイジング・整列
ワークをトレーやパレットへ決められた順番で並べます。
・センサーによる状態検出
各種センサーでワークや設備の状態を確認し、ロボットの動作を開始します。
・エラー処理・復帰動作
異常発生時にロボットを停止し、復帰条件を確認して動作を再開します。
ご相談から導入までの流れ
1.ご相談・ヒアリング
現場や作業内容を確認し、課題やご要望をお聞きします。
2.ご提案・お見積り
機器構成、動作内容、導入スケジュール、費用をご提案します。
3.設計・プログラム作成
ロボットの動作設計、プログラム作成、PLC設計を行います。
4.テスト・調整
実際のワークを使用して動作確認を行い、速度や位置などを調整します。
5.現地立ち上げ
現場で設置・調整・試運転を行い、本稼働へ移行します。
6.運用・保守
導入後のトラブル対応、設定変更、プログラム修正などをサポートします。
PICKUP
技術・サービス
CONTACT
お問い合わせ