産業用ロボットを徹底解説! 各タイプの役割とは?
産業用ロボットの種類とは?
産業分野で使用されるロボットは、動作構造、用途、制御システムなどに基づいて分類できますが、
一般的には機械構造(メカニカルストラクチャー)に基づいて以下のように分類されます。
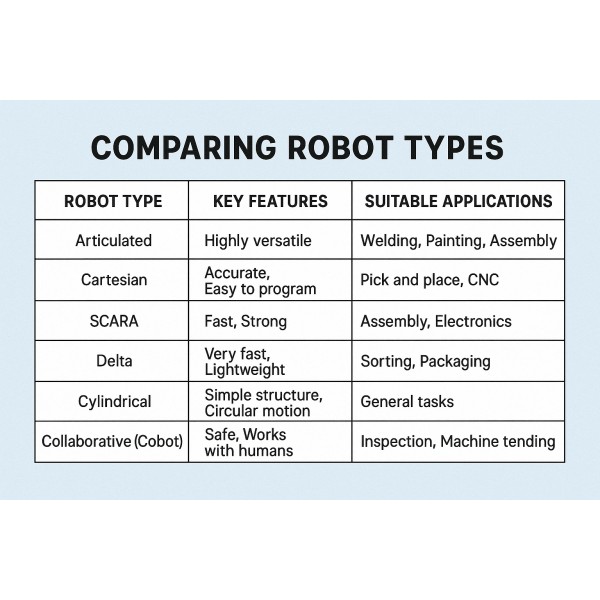
1. 関節型ロボット(Articulated Robot)
複数の関節(通常は4~6軸以上)で接続されたアームを持ち、人間の腕のように動きます。
適用例:溶接、塗装、ピッキング、部品組立
長所:高い柔軟性、3D空間での動作に優れる
注意点:高価でプログラムが複雑
2. 直交型ロボット(Cartesian Robot または Gantry Robot)
X・Y・Z軸の直線方向にレールで動作するタイプ。
適用例:ピック&プレース、CNC、3Dプリンター、搬送
長所:高精度、プログラムが簡単
注意点:設置スペースが大きく、多方向移動には不向き
3. SCARAロボット(Selective Compliance Assembly Robot Arm)
水平方向と垂直方向に動き、非常に高速かつ剛性が高い構造。
適用例:電子部品の組立、はんだ付け、製品検査
長所:高速・高精度、自動生産ラインに最適
注意点:動作範囲に制限あり
4. デルタロボット(Delta Robot)
三角形のアーム構造で、非常に高速な動作が可能。
適用例:仕分け、パッケージング、軽量品(食品、小部品)のピック
長所:ロボットの中で最速クラス
注意点:重量物や高荷重作業には不向き
5. 円筒型ロボット(Cylindrical Robot)
円筒状の軸に沿って回転と直線運動が可能。
適用例:組立作業、溶接、マシンへの部品供給
長所:限られたスペースでの動作が容易
注意点:最近ではあまり一般的ではない
6. 協働ロボット(Collaborative Robot/Cobot)
安全設計により、人間と同じ空間で柵なしで協働作業が可能。
適用例:供給、検査、パッキングなど人と連携する作業
長所:安全で操作が簡単、プログラムも難しくない
注意点:出力が低く、重作業には不向き
✅ まとめ:産業用ロボットには多様な種類がある
ロボットを選定する際には、以下のポイントを考慮する必要があります:
- 作業内容
- 設置スペース
- 必要な速度と精度
- 予算
適切なロボットを選ぶことで、生産速度の向上、コスト削減、品質向上が期待できます。