PRODUCT
生産財
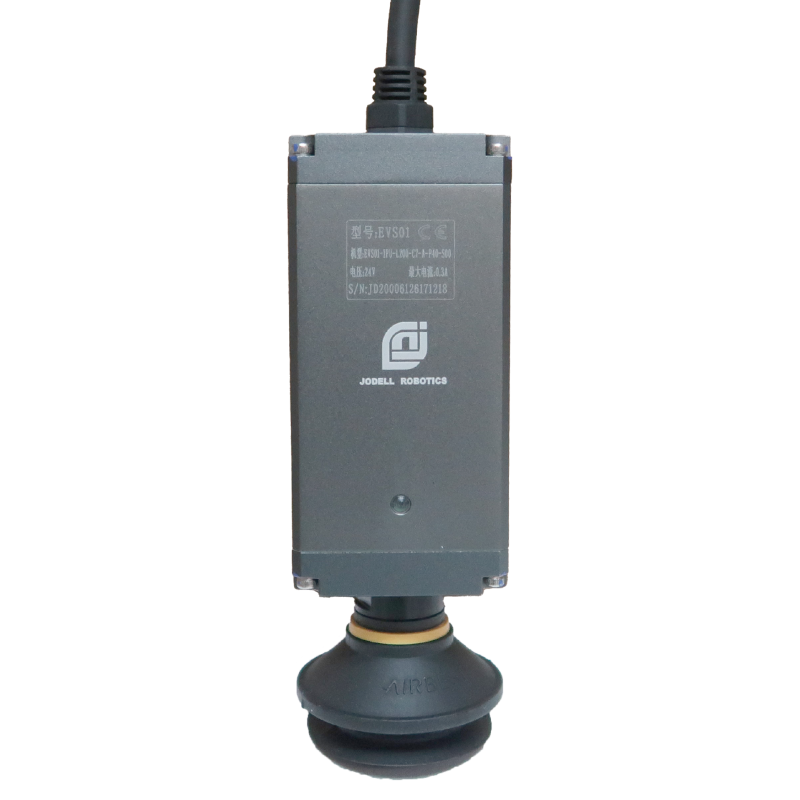
電動真空吸着ユニット EVS01|FAIRINO協働ロボット対応
製品の特長
外部コンプレッサー不要で真空吸着
EVS01は、本体に真空ポンプを内蔵しています。
外部コンプレッサーや真空発生器、エア配管を用意する必要がなく、ロボット周辺をシンプルに構成できます。エア設備がない場所や、省スペースで自動化したい設備にも導入しやすい製品です。
挟みにくいワークを吸着して搬送
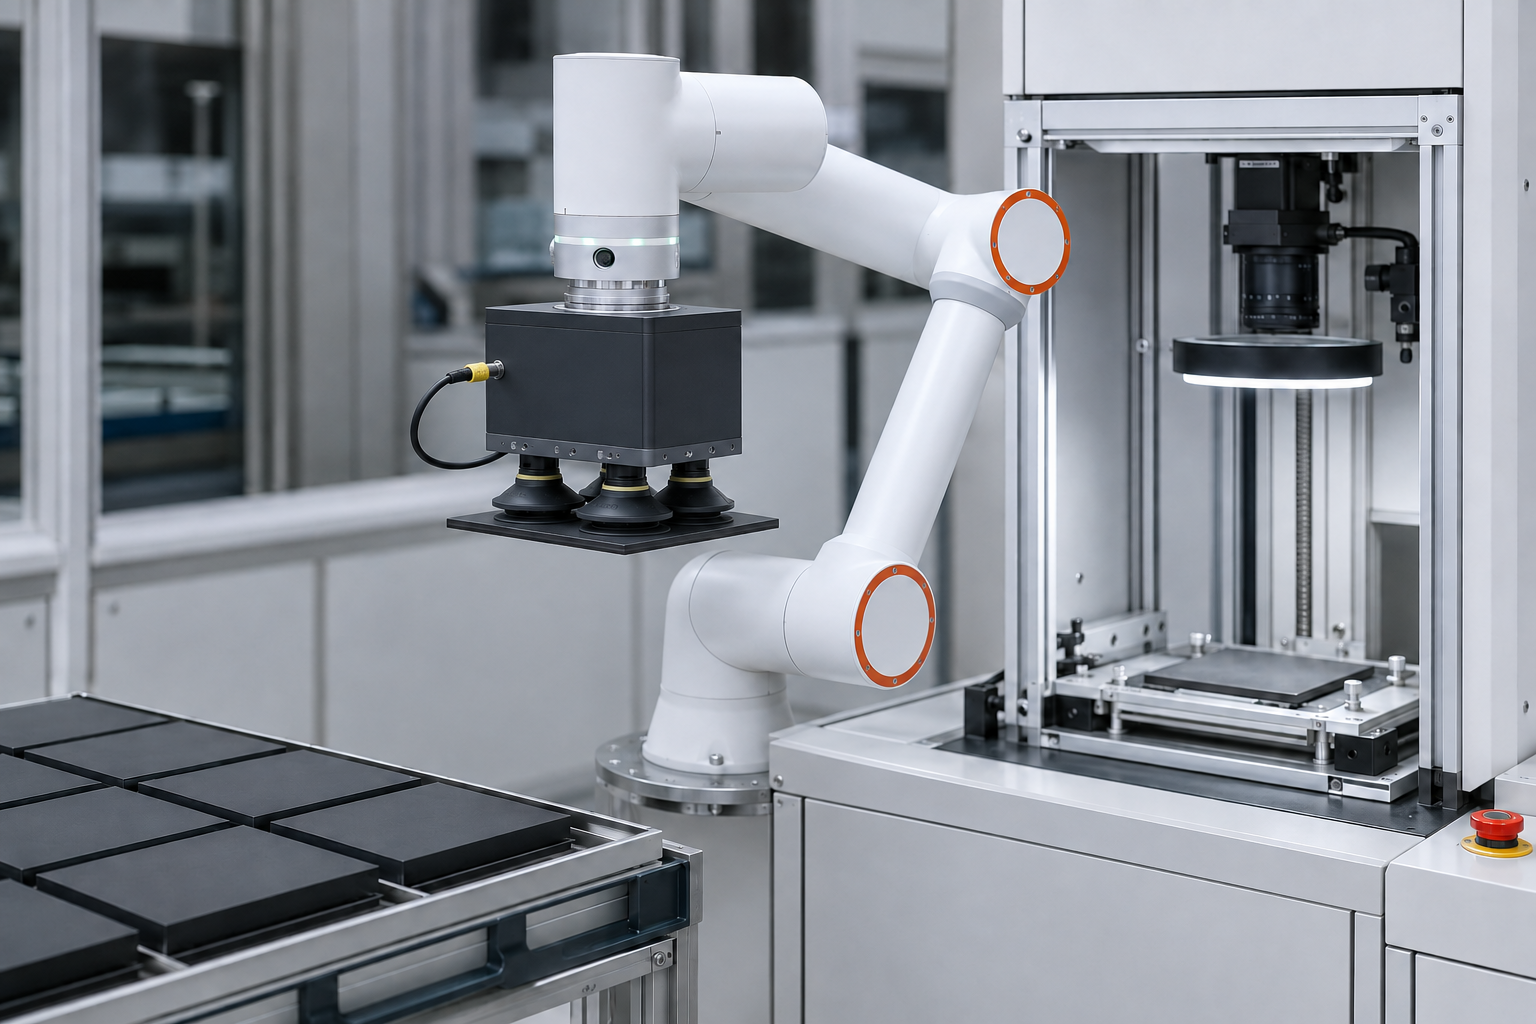
ワークの側面を爪で挟むのではなく、平らな面に吸着パッドを密着させて持ち上げます。
ガラス、金属板、樹脂カバー、電子部品など、挟むスペースがないワークや、爪で把持した跡を付けたくないワークの搬送に適しています。
ワークに合わせて吸着力を調整
真空度を10~60%の範囲で調整できます。
ワークの重量や材質に合わせて吸着力を設定でき、軽量な部品から最大1kg程度のワークまで対応します。
また、吸着状態の確認や落下検知にも対応しているため、安定した搬送をサポートします。
主な用途
- ガラス部品の吸着搬送
- 樹脂カバーのピック&プレース
- 金属板・薄板の搬送
- 電子部品の供給
- 基板やバッテリー部品の搬送
- 検査装置へのワーク投入
- 組立工程への部品供給
- 包装品の仕分け・箱詰め
主な仕様
| 型式 | EVS01 |
| 真空度 | 10~60% |
| 最大排気量 | 2.5L/min |
| 最大推奨負荷 | 1kg |
| 最小吸着時間 | 0.2秒 |
| 最小解除時間 | 0.1秒 |
| 本体重量 | 300g |
| 電源 | DC24V |
| 使用環境 | 0~40℃、85%RH未満 |
| 保護等級 | IP40 |
| 国際規格 | CE、RoHS |
吸着できるワークについて
EVS01は、吸着パッドが密着できる比較的平らなワークに適しています。
一方、次のようなワークは十分な真空度を得られない場合があります。
- 表面に大きな凹凸がある
- 穴や深い溝がある
- 空気を通しやすい材質
- 表面が粗い
- 油や粉塵が付着している
- 吸着できる面積が小さい
最大推奨荷重が1kg以内であっても、表面状態や搬送方向によって吸着できない場合があります。
実際の使用条件を確認したうえで選定することが重要です。
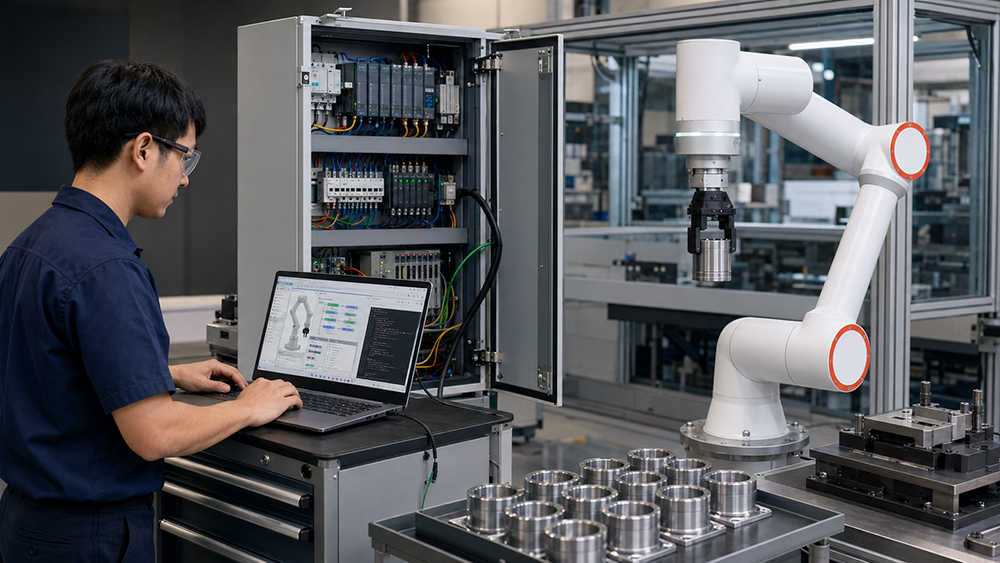
簡単な動作から複雑な自動化まで、プログラム作成もサポートします
FAIRINO協働ロボットは、基本的な搬送やピック&プレースであれば、ティーチングによって動作を設定できます。
一方で、複数の工程を連続して行う、ワークによって動作を切り替える、PLC・センサー・加工機と連携するなど、複雑な自動化には専門的なプログラム作成が必要です。
SHODENSHA (Thailand)では、お客様にプログラムの専門知識がなくても導入できるよう、作業内容に合わせたプログラムの作成から設備との連携、立ち上げまでサポートします。
「この作業をロボットに任せたい」という段階からご相談いただけます。
実現方法が決まっていなくても問題ありません。自動化したい作業をお聞かせください。
詳細は下記画像をクリックしてください。
CONTACT
お問い合わせ